人形机器人进厂潮 25000台部署背后的自动化革命与资本逻辑
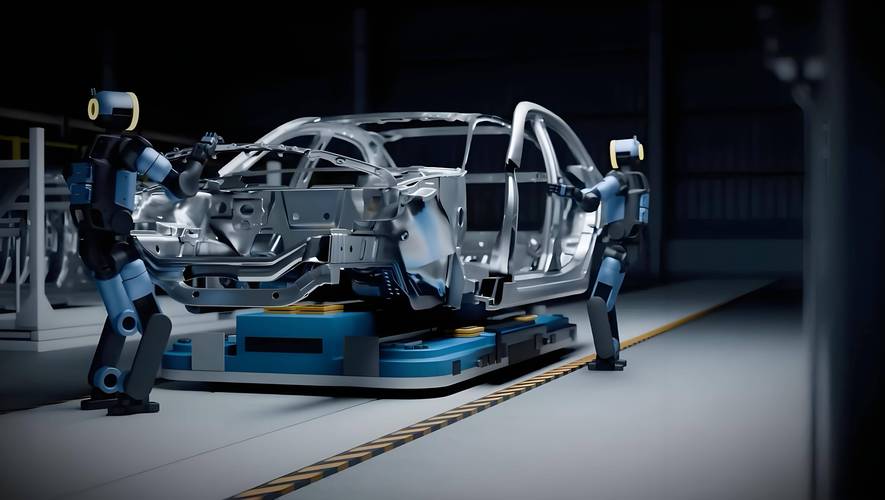
当“现代计划部署25000台人形机器人进工厂”的消息与“布米普特拉北京投资基金管理”的动向同时出现在公众视野,这并非巧合。前者指向制造业自动化的激进实验,后者则揭示了驱动这场实验的资本叙事。两者共同勾勒出一幅2025年代工业自动化设备的开发图景——人形机器人正从展台走向产线,而资本正在为这场迁移铺设轨道。
一、25000台:规模幻觉与真实门槛
25000台看似惊人,但分摊到现代汽车全球数十座工厂,短期内仍是示范性布局。人形机器人进厂的核心挑战不在数量,而在“进入哪道工序”。汽车总装中的线束整理、内饰卡扣安装、零部件排序上料等灵巧操作岗位,正是人形机器人的目标场景——这些任务传统工业机械臂难以胜任,而人工成本持续攀升、招工难日益严峻。现代汽车此前已在实际产线试点人形机器人搬运与质检,新一轮部署的意义在于从“单点试用”跨越到“工位级复制”。这一跨越的关键在于自动化设备开发逻辑的转变:从追求单一动作的高精度,转向追求在非结构化环境中的适应性与泛化能力。
二、“布米普特拉北京投资基金管理”的角色:产业资本的耐心与要求
“布米普特拉北京投资基金管理”作为投资方出现,折射出人形机器人赛道资本结构的深层变化。早期人形机器人公司依赖风险投资,追求技术演示与估值攀升;而当部署规模迈向万级,资金需求不再只支持研发,更要覆盖产线改造、运维团队、数据闭环与客户交付。产业基金在此过程中扮演双重角色:一方面提供长周期资金,容忍产能爬坡与试错成本;另一方面以LP(有限合伙人)和产业方诉求倒逼企业形成可验证的单机经济模型——每台机器人每小时成本是否低于对应工位的人工成本加管理成本。只有当这个数字模型成立,25000台才不只是新闻标题。
三、自动化设备开发:从“替代刚性”到“适应柔性”
传统工厂自动化的核心是刚性产线:设备围绕固定节拍、固定轨迹设计,效率极高但对产品换型与异常处理几乎零容忍。人形机器人带来的自动化设备开发范式截然不同。其一,硬件层面强化关节模组、灵巧手与力控传感,使设备能“柔和”接触工件;其二,软件层面以端到端学习替代规则编程,让机器人通过视觉与触觉反馈自行修正偏差;其三,系统层面构建机器人群体的调度与数据共享平台,使一台机器人的失败经验转化为全队参数更新。这一范式改变的产出并非纯粹的人形外观,而是一种可迁移的柔性自动化能力——今天学习装配卡扣,明天可切换至插接连接器。现代汽车的大规模部署,本质是在真实产线上为这种柔性自动化积累数据壁垒。
四、产业涟漪:供应链、就业与风险
25000台级别的采购订单将显著拉动减速器、丝杠、六维力传感器与高能量密度电池的产能爬坡,推动核心零部件成本进入下行通道——这是人形机器人从“奢侈品”变为“生产工具”的必经之路。与此工厂用工结构将发生位移:重复性、高负荷工位逐步由机器人承担,而运维工程师、数据标注员、产线数字孪生建模师等新岗位需求上升。需要警惕的是,若部署节奏快于再培训体系跟进速度,局部地区的结构性失业压力将显性化。人形机器人进厂的安全性规范、人机协作责任界定仍处于标准空白期,规模化部署本身就是对监管框架的倒逼。
从概念验证到规模验证的分水岭
“现代计划部署25000台”能否落地,不取决于机器人能否像人一样行走,而取决于它能否在第三班次的夜班里,稳定完成第9000次装配动作而无需工程师介入。布米普特拉基金的入局说明资本市场开始在机器人企业中筛选“工程交付能力”而非“演示能力”。对于自动化设备开发行业而言,人形机器人的意义不是终结传统机械臂,而是打开了柔性自动化的最后一扇门——门店与工厂之间那道曾经非标准化的鸿沟,正在被填平。真正的竞赛,现在才刚刚开始。
如若转载,请注明出处:http://www.zksiasun.com/product/103.html
更新时间:2026-11-21 14:51:48